
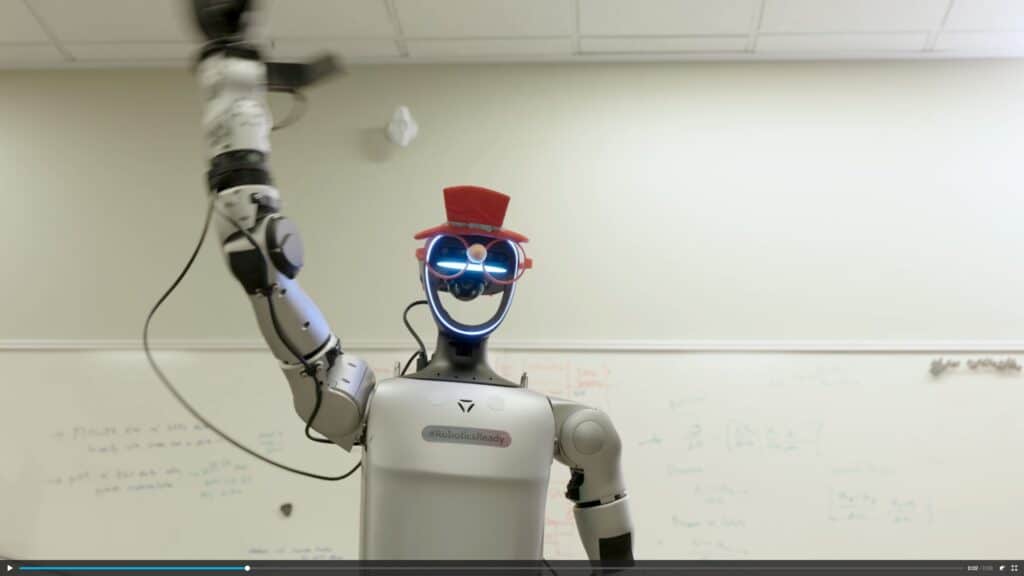
En el mundo de la robótica, donde la precisión ha sido el criterio supremo durante décadas, Microsoft Research ha dado un paso hacia una nueva era con la presentación de Rho-alpha (ρα). Este modelo, un desarrollo derivado de la familia Phi de modelos de visión y lenguaje, marca el avance hacia la llamada «IA física». Este concepto busca la integración entre inteligencia artificial agéntica y sistemas físicos, con el objetivo de dotar a los robots de una mayor autonomía para percibir, razonar y actuar en situaciones más cercanas a la complejidad del mundo real.
El desarrollo de Rho-alpha se enmarca dentro de la emergente corriente de modelos de visión-lenguaje-acción (VLA), los cuales pretenden combinar la percepción visual, la comprensión del lenguaje y la capacidad de ejecución en un único sistema operativo. Según Ashley Llorens, vicepresidente corporativo de Microsoft Research Accelerator, esta tecnología está permitiendo que los robots funcionen de manera más autónoma en entornos poco estructurados, rompiendo el paradigma de las plantas de producción extremadamente controladas.
Rho-alpha destaca por su capacidad para traducir órdenes en lenguaje natural a señales de control para la manipulación bimanual de robots, tareas que requieren una coordinación precisa de ambas manos o pinzas. Este modelo ha sido calificado como un «VLA+» debido a sus capacidades avanzadas en percepción y aprendizaje. Específicamente, incorpora sensado táctil y trabaja en la inclusión de otros modos de percepción como la fuerza, permitiendo que los robots aprendan de la retroalimentación humana y ajusten sus acciones en tiempo real.
La capacidad de adaptabilidad es uno de los pilares que Microsoft busca instaurar en la robótica, diferenciando así a los sistemas que pueden persistir en situaciones dinámicas y ajustarse a las preferencias humanas, de aquellos que solo funcionan de manera óptima en demostraciones controladas.
Microsoft ha utilizado BusyBox, un benchmark físico recientemente introducido, para demostrar las habilidades de Rho-alpha. Este entorno de pruebas evalúa las destrezas de manipulación de los robots en situaciones realistas, atendiendo a instrucciones como «pulsa el botón verde» o «saca el cable rojo». La importancia de BusyBox radica en su capacidad para estandarizar pruebas que reflejen la diversidad del mundo físico, permitiendo que se mida no solo la precisión, sino también la capacidad de recuperación ante errores.
El principal desafío para la robótica moderna sigue siendo la escasez de datos de entrenamiento, contrariamente a las áreas de IA en lenguaje o visión. Microsoft recurre a la simulación como solución para superar esta barrera, combinando trayectorias de demostraciones físicas reales, tareas simuladas y un pipeline de aprendizaje por refuerzo. Asimismo, utiliza herramientas como NVIDIA Isaac Sim y Azure para generar datos sintéticos y enriquecidos, lo que podría marcar la diferencia al reducir errores durante manipulaciones complejas.
El enfoque conocido como «human-in-the-loop» es crucial para que los robots no solo sean autónomos, sino también seguros y eficientes en el trabajo junto a humanos. La interacción con operadores humanos, mediante técnicas de teleoperación intuitiva, les permite aprender correctivos en tiempo real, como en los casos donde deben insertarse enchufes y otras piezas con precisión.
Mirando al futuro, Microsoft indica que Rho-alpha está en fase de evaluación tanto en configuraciones de doble brazo como con robots humanoides. Se espera una publicación técnica completa en los próximos meses, junto a un programa de acceso temprano para organizaciones interesadas. No cabe duda de que la robótica está abriendo nuevos caminos, donde la integración del tacto, la simulación y la intervención humana pueden ser clave para convertir prometedoras demostraciones en plataformas de trabajo realmente útiles.
Más información y referencias en Noticias Cloud.